TELEOPERATION
人与机器
负责 PICO 机械臂遥操作系统的整体架构,组织输入设备、控制通道与机械臂适配,并与团队推进数据接口对接。
ABOUT ME / 关于我
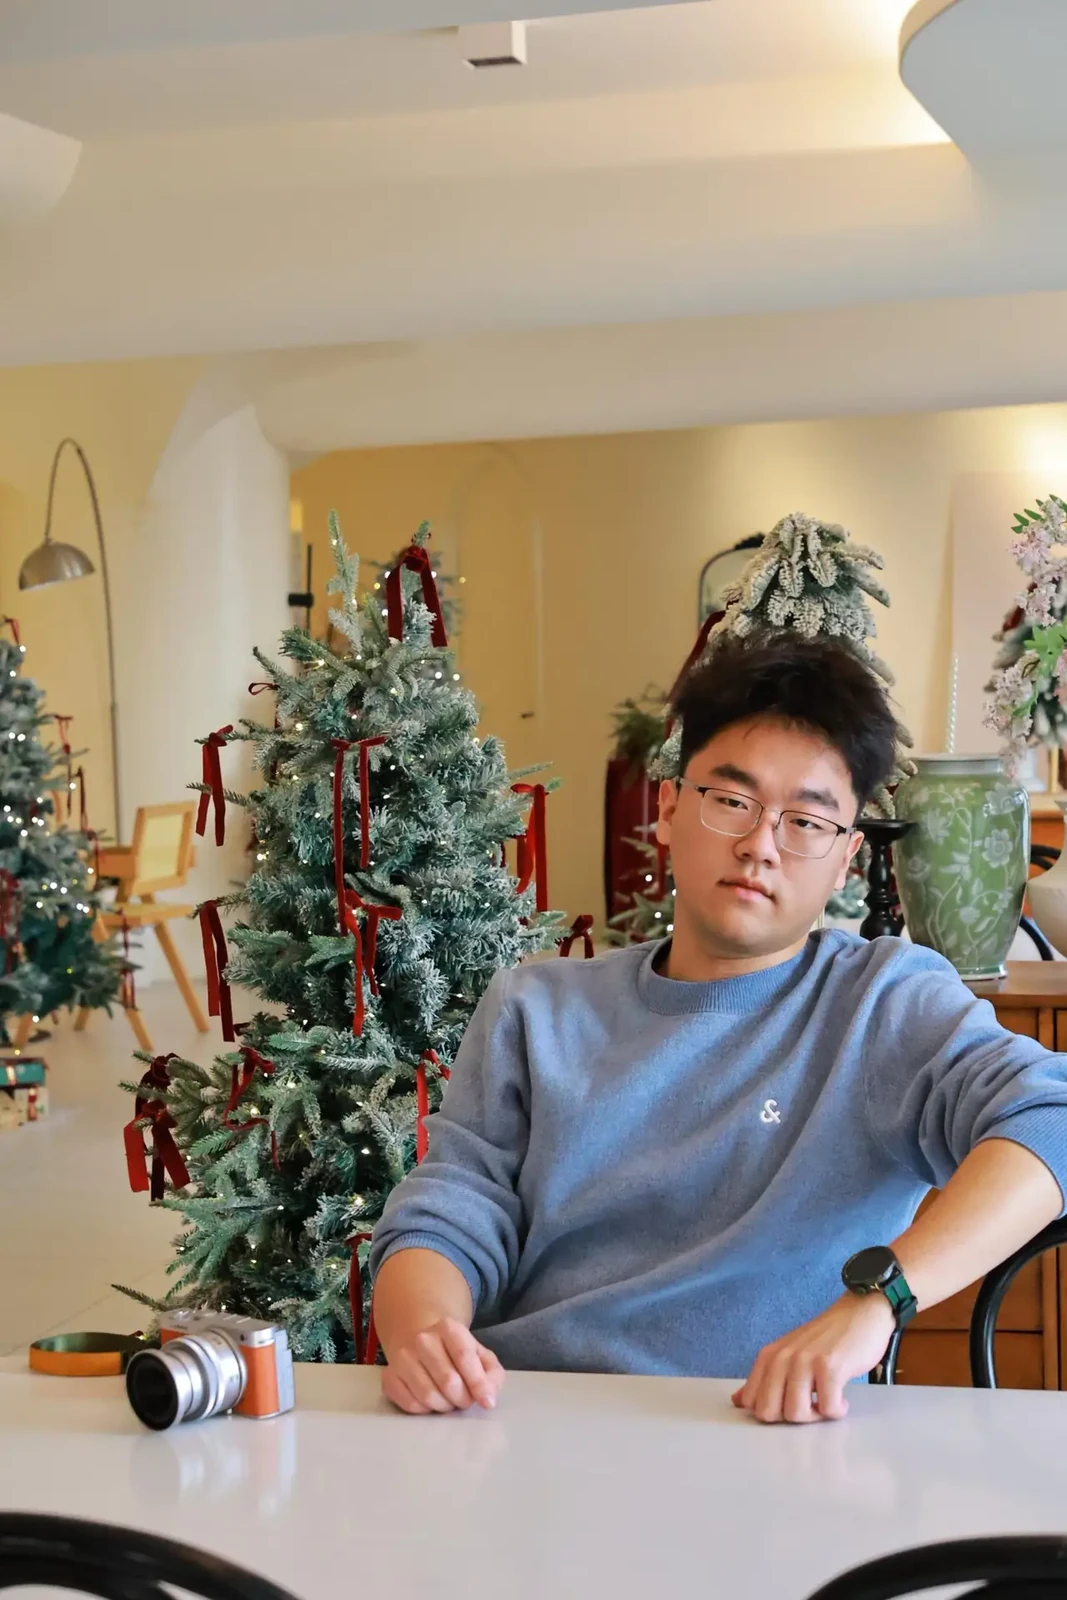
你好,我是张胤启。
一名关注机器人软硬件协同的工程师。
我的工作围绕遥操作、设备集成与数据采集展开,
也一直保留着对机构与实物的兴趣。
“Men give me credit for some genius. All the genius I have lies in this; when I have a subject in hand, I study it profoundly.”EDUCATION南京信息工程大学 · 机器人工程本科
01 / MY PATH
从一个夹持器如何抓住物体,
到一套机器人系统如何协同工作。
我的起点是机器人工程。学习与研究中,我接触柔性机构、软体驱动与并联机器人,围绕夹持器、绳驱动机器人和精密调节平台开展设计与验证。机构、材料和运动之间的关系,是我理解机器人的第一种方式。
随着工作逐渐走向系统,问题也从单个机构延伸到设备之间:操作输入如何传给机械臂,软件看到的状态是否来自真实反馈,采集的数据又如何与动作对应。现在,我把更多精力放在这些连接处。
我喜欢在方案、代码与实物之间来回验证。拆开问题,明确接口,再带着可检查的结果回到现场,是我持续学习和推进工作的方式。
02 / CURRENT FOCUS
从操作端到设备端,
再到可以理解的数据。
TELEOPERATION
负责 PICO 机械臂遥操作系统的整体架构,组织输入设备、控制通道与机械臂适配,并与团队推进数据接口对接。
SENSING & DATA
开展 XR 设备二次开发与多传感器采集原型开发,关注图像、头手位姿和惯性数据的记录、时间关系及诊断。
SYSTEM INTEGRATION
参与机械臂、夹爪、相机与测试台架的集成联调;围绕 ROS 2 控制接入和采集流程,推进架构设计与模拟设备验证。
把机械安装、设备能力、通信接口和现场条件放在一起考虑。能在图纸上解释的方案,也需要在台架上逐步核对。
区分希望设备做什么、实际下发了什么,以及设备反馈了什么。让接口职责清晰,也让联调和采集过程更容易观察。
先把关键链路变成可以检查的原型,再逐步接入真实系统。保留问题、取舍与验证过程,让下一次迭代有据可循。
05 / LET'S CONNECT
机器人、数据采集、机构设计,
或是下一段值得记录的风景。