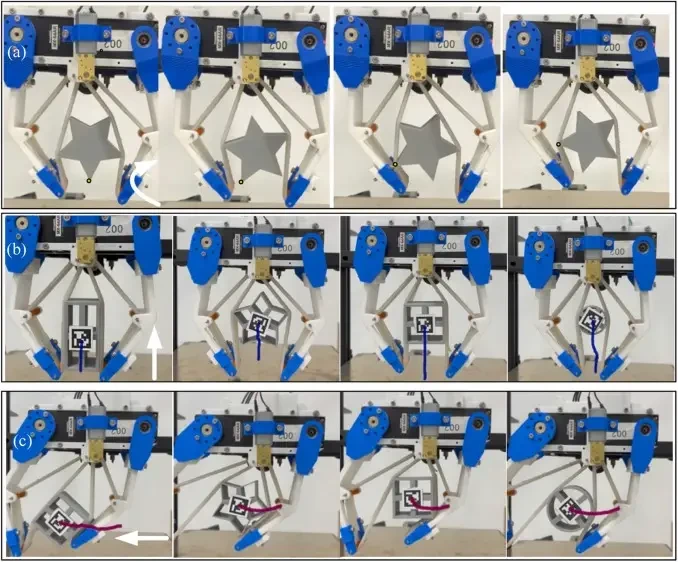
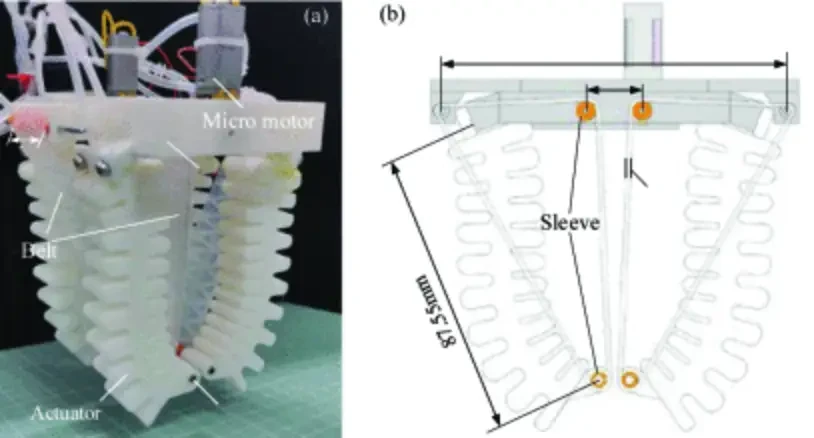
01 / TELEOPERATION系统链路示意
工程实践
VR 遥操作
与设备集成
负责遥操作系统的整体架构,贯通操作端、主机控制与设备执行,组织面向采集的状态与动作接口。
展开工作思路
把输入映射、机器人控制与采集接口分层,让设备反馈和运行状态能被清晰观测。
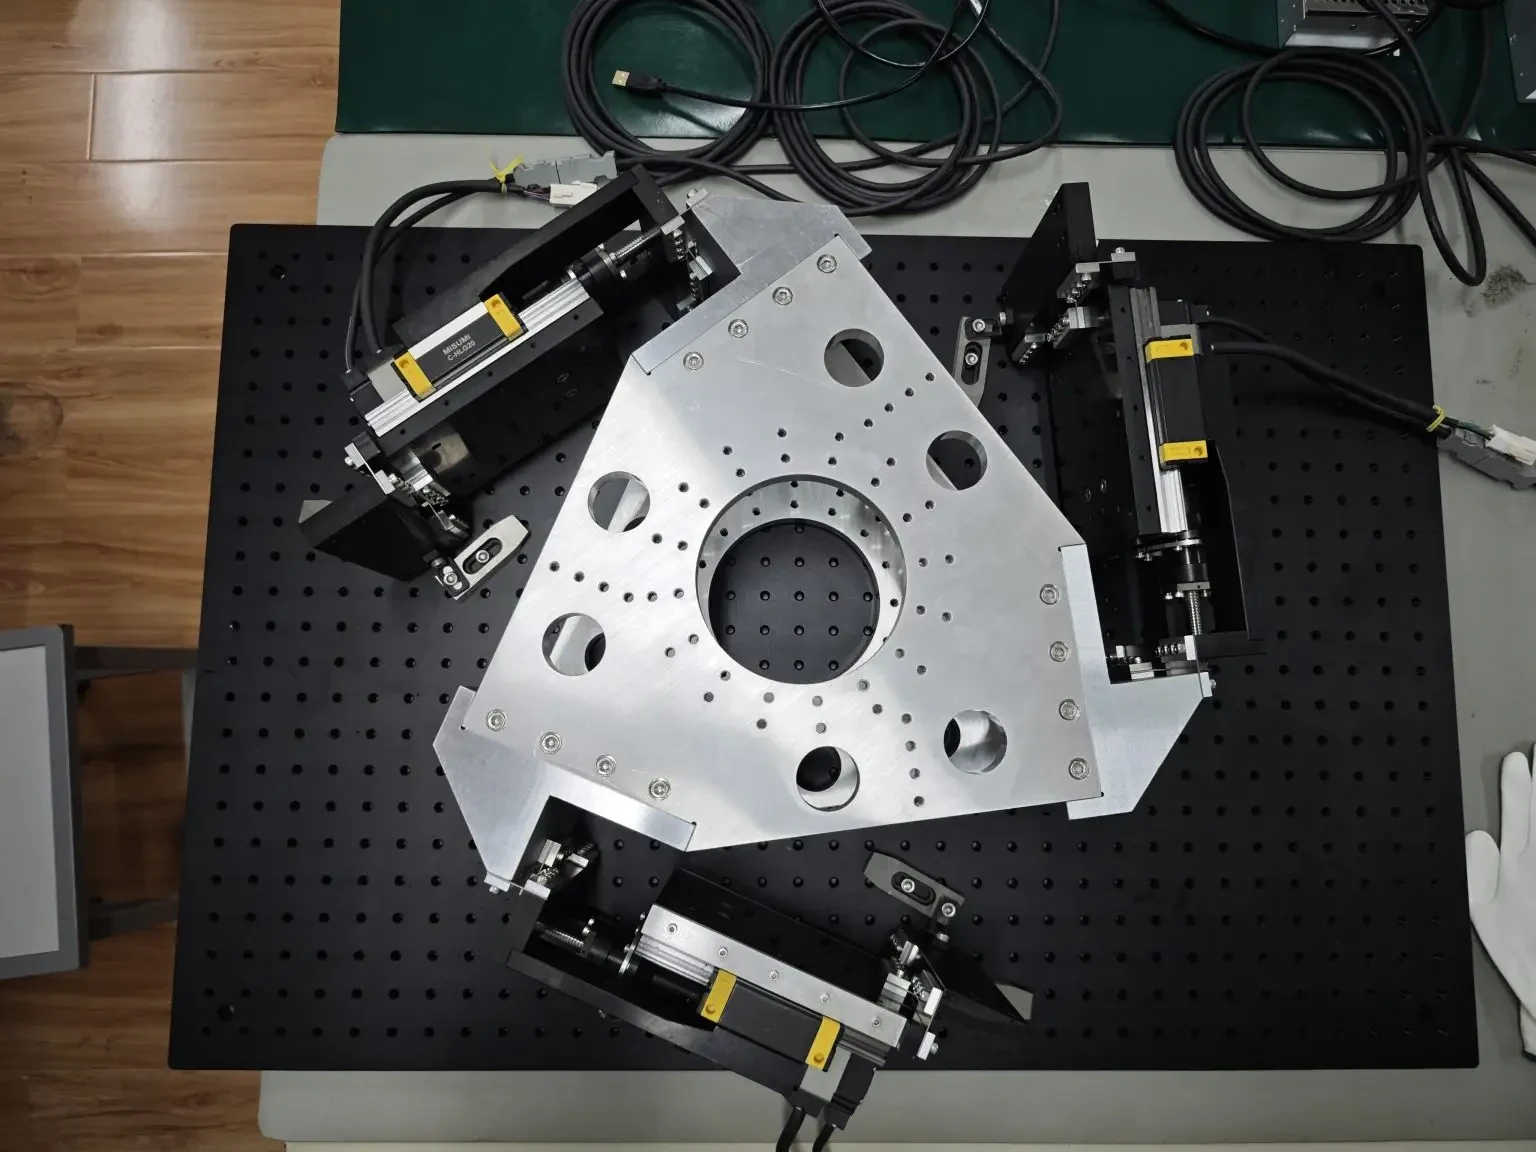
结合机械安装、末端执行器和相机接入开展台架联调,关注控制链路与数据链路的协同。
01 / ABOUT ME
我是张胤启,一名关注机器人软硬件协同的工程师。
我的起点是机械设计与机器人机构研究。如今,工作围绕遥操作、设备集成和数据采集展开:将机械臂、相机与 XR 设备接入同一条工作链路,协调控制接口、采集流程与现场环境。
我喜欢从真实问题出发,在设计、写代码、搭台架与联调之间来回验证。这个小站,记录方案走向实物的过程,也记录一路上的思考和风景。
“Men give me credit for some genius. All the genius I have lies in this; when I have a subject in hand, I study it profoundly.”02 / CURRENT PRACTICE
围绕真实设备,
把操作、控制与采集串成一条链路。
工程实践
负责遥操作系统的整体架构,贯通操作端、主机控制与设备执行,组织面向采集的状态与动作接口。
把输入映射、机器人控制与采集接口分层,让设备反馈和运行状态能被清晰观测。
结合机械安装、末端执行器和相机接入开展台架联调,关注控制链路与数据链路的协同。
原型开发
基于 XR 设备 SDK 扩展多模态采集,串联图像、头手位姿与惯性数据的录制、时间关系分析及主机桥接。
围绕采集批次、传感器数据保存与跨流时间戳分析组织录制链路,并探索徒手追踪到机器人控制的衔接。
持续推进多流时间关系、数据可追溯性和工程复现;当前作为开发原型逐步验证。
架构设计 · 原型验证
围绕多来源控制、设备反馈与数据记录设计统一接口,为双臂遥操作和采集工位规划集成路径。
区分控制权、目标命令、设备反馈与记录职责,把复杂系统拆成可独立核对的接口。
在模拟设备环境中核对控制逻辑,真实硬件与采集流程按阶段接入。
关注一条链路的完整性:设备接入 → 控制与反馈 → 采集与记录 → 现场验证。
04 / OUTSIDE THE WORKSHOP
留一点时间给风景,
也给不赶路的自己。
用镜头收藏日常。点击照片,可以看得更近一点。
05 / LET'S CONNECT
机器人、数据采集、机构设计,
或是下一段值得记录的风景。